고신뢰성 물리 기반 가상환경을 이용한 자율주행차 데이터
- 분야교통물류
- 유형 텍스트 , 이미지
※ 본 페이지에 기재된 데이터 정보는 전체 데이터에 대한 정보이며, AI 허브에서는 일부(10%)를 공개하고 있습니다. 전체 데이터 사용은 안심구역(K-ICT 빅데이터센터)에서 이용 가능합니다
-
데이터 변경이력
데이터 변경이력 버전 일자 변경내용 비고 1.3 2026-07-01 데이터 최종 개방 전체 데이터 중 10% 1.2 2025-12-01 데이터 제공방식 변경 안심구역 이용 추가 1.1 2024-08-19 샘플데이터 개방 1.0 2023-07-31 데이터 개방 Beta Version 데이터 히스토리
데이터 히스토리 일자 변경내용 비고 2026-07-01 산출물 최종 공개 2025-06-18 데이터셋 변경 구축업체정보 수정 소개
학습용 데이터를 생성하기 위하여 실제 물리기반의 속성을 가지고 있는 가상환경 원시데이터를 구축하였으며 센서의 패러미터 모델링을 통하여 카메라, 라이다, 레이터의 센서 출력값을 생성하여 원천데이터를 생성하고 GT 생성 프로그램을 개발하여 GT값을 부여하는 라벨링 데이터를 구축하였음.
구축목적
자율주행차의 인공지능 학습을 위한 데이터를 수집함에 있어서 비용과 시간을 절약하고 실제 사고를 일으키는 다양한 위험 상황에서의 양질의 데이터를 확보하기 위함
-
메타데이터 구조표 데이터 영역 교통물류 데이터 유형 텍스트 , 이미지 데이터 형식 Camera(.png) LiDAR(.pcd) RADAR(.txt), 라벨링데이터(.json) 데이터 출처 Driving simulation program을 이용한 자체 수집 라벨링 유형 2D bounding box, polygon, polyline, instance Lidar Segmentation, point cloud(3D Cuboid) 라벨링 형식 .json 데이터 활용 서비스 자율주행 시스템의 센싱 알고리즘을 개발하기 위한 학습 데이터로 활용 데이터 구축년도/
데이터 구축량2022년/원천데이터 및 라벨링 데이터 Set 15,288,475Set -
데이터 구축 규모
데이터 구축 규모 Data 구분 Training Validation Test 용량 Dataset 개수 원천
데이터Car PNG 6,352,961 782,769 818,360 21(TB) 7,954,090 PCD 6,352,961 782,769 818,360 txt 6,352,961 782,769 818,360 header.json 12,658 1,550 1,615 15,823 Other PNG 5,856,440 720,274 757,671 19(TB) 7,334,385 PCD 5,856,440 720,274 757,671 txt 5,856,440 720,274 757,671 header.json 11,585 1,427 1,496 14,508 합계 PNG 12,209,401 1,503,043 1,576,031 40(TB) 15,288,475 PCD 12,209,401 1,503,043 1,576,031 txt 12,209,401 1,503,043 1,576,031 header.json 24,243 2,977 3,111 30,331 라벨링
데이터Car boundingbox2d 6,352,961 782,769 818,360 1.2(TB) 7,954,090 Cuboid 6,352,961 782,769 818,360 Lidarinstance 6,352,961 782,769 818,360 Segment polygon 6,352,961 782,769 818,360 Polyline 6,352,961 782,769 818,360 header.json 1,615 Other boundingbox2d 5,856,440 720,274 757,671 1.3(TB) 7,334,385 Cuboid 5,856,440 720,274 757,671 Lidarinstance 5,856,440 720,274 757,671 Segment polygon 5,856,440 720,274 757,671 Polyline 5,856,440 720,274 757,671 합계 boundingbox2d 12,209,401 1,503,043 1,576,031 2.5(TB) 15,288,475 Cuboid 12,209,401 1,503,043 1,576,031 Lidarinstance 12,209,401 1,503,043 1,576,031 Segment polygon 12,209,401 1,503,043 1,576,031 Polyline 12,209,401 1,503,043 1,576,031 파일 개수 단순 합계 97,699,452 12,207,321 12,612,974 42.5(TB) 122,339,747 (원본 01_데이터 설명서 엑셀 파일 참조)
*Test 데이터는 AI허브에 공개되지 않습니다
데이터 분포
1) 3D 객체 분포데이터 분포-3D 객체 분포 3D 객체 분포 label_data Count 수 비율 Vehicles 253,514,546 25% Pedestrians 9,593,804 1% TrafficLight 43,271,154 4% RoadSign 166,794,629 16% Polyline 299,158,894 29% Structure 261,745,947 25% 합계 1,034,078,974 100%
2)도로별 분포데이터 분포-도로별 분포 도로별 분포 scenario.map_no CNT(개수) 결과 구성비 비고 Map1 6,384,640 8.40% 성남대로(모란역 부근) Map2 7,970,825 10.40% 정왕대로(시흥 도심) Map3 4,753,035 6.20% 테헤란로(선릉역 부근) Map4 6,395,905 8.40% 성남대로(오리역 부근) Map5 7,963,485 10.40% 항가울로, 사동 119안전센터(안산) Map6 4,773,970 6.20% 중앙로, 뉴코아아울렛사거리(일산) Map7 7,968,705 10.40% 수도권 제1순환고속도로 Map8 6,323,515 8.30% 서해안고속도로 Map9 7,980,295 10.40% 용인서울고속도로 Map10 6,374,085 8.30% 경부고속도로 Map11 9,546,105 12.50% 중앙고속도로 합계 76,434,565 100%
3) Ego 차량 분포데이터 분포-Ego 차량 분포 Ego 분포 ego_sensor CNT 결과 구성비 비고 car 39,765,442 52.00% 승용 Others 36,669,871 48.00% 상용 합계 76,435,313 100.00%
4) 날씨별 분포데이터 분포-날씨별 분포 날씨별 분포 scenario.weather CNT 결과 구성비 비고 Clear 37,532,779 49.10% 맑음 Rain 11,061,750 14.47% 비 Cloudy 11,055,005 14.46% 흐림 Fog 11,051,100 14.46% 안개 Bad 3,525,805 4.61% 악천후 null 2,208,874 2.89% 값 누락 합계 76,435,313 100%
5) 시간대별 분포데이터 분포-시간대별 분포 시간대별 분포 scenario.time CNT 결과 구성비 비고 Day 49,596,990 64.89% 주간 Night 26,396,690 34.53% 야간 null 441,625 0.58% 값 누락 합계 76,435,305 100% -
-
AI 모델 상세 설명서 다운로드
AI 모델 상세 설명서 다운로드 AI 모델 다운로드1. 인공지능 학습 모델 대상
인공지능 학습 모델 대상 구분 모델명 인식 대상 목표 데이터 형식 2D 객체 YOLOv7 차량, 보행자, 신호등, 도로표지판 mAP50% 이상 Labeled image Mask R-CNN mAP34% 이상 Labeled image 3D 객체 Point Pillars 차량, 보행자 mAP52% 이상 3D Cuboid 차선 LaneNet 차선 Accuracy 86% 이상 Instance segment image
2. 인공지능 학습 모델 Workflow (Pointpillars case)
1) 학습 데이터 확보
- RGB이미지, PCD1, PCD2
2) 데이터 분리
- Train/Validation/Test
3) 데이터 전처리
- PCD2를 이용 Lidar 밖 Cuboid 필터링 등
4) Pointpillars 모델 학습
- 이전 학습 모델로 재학습
5) Pointpillars 모델 Test
- 목표mAP와 모델 mAP비겨
6) 결과 Visualize
- Cuboid를 RGB 이미지에 투영
3. 인공지능 모델 개발 > YOLOv7- 추출된 Data를 기반으로 YOLOv7의 학습 모델을 실시 함
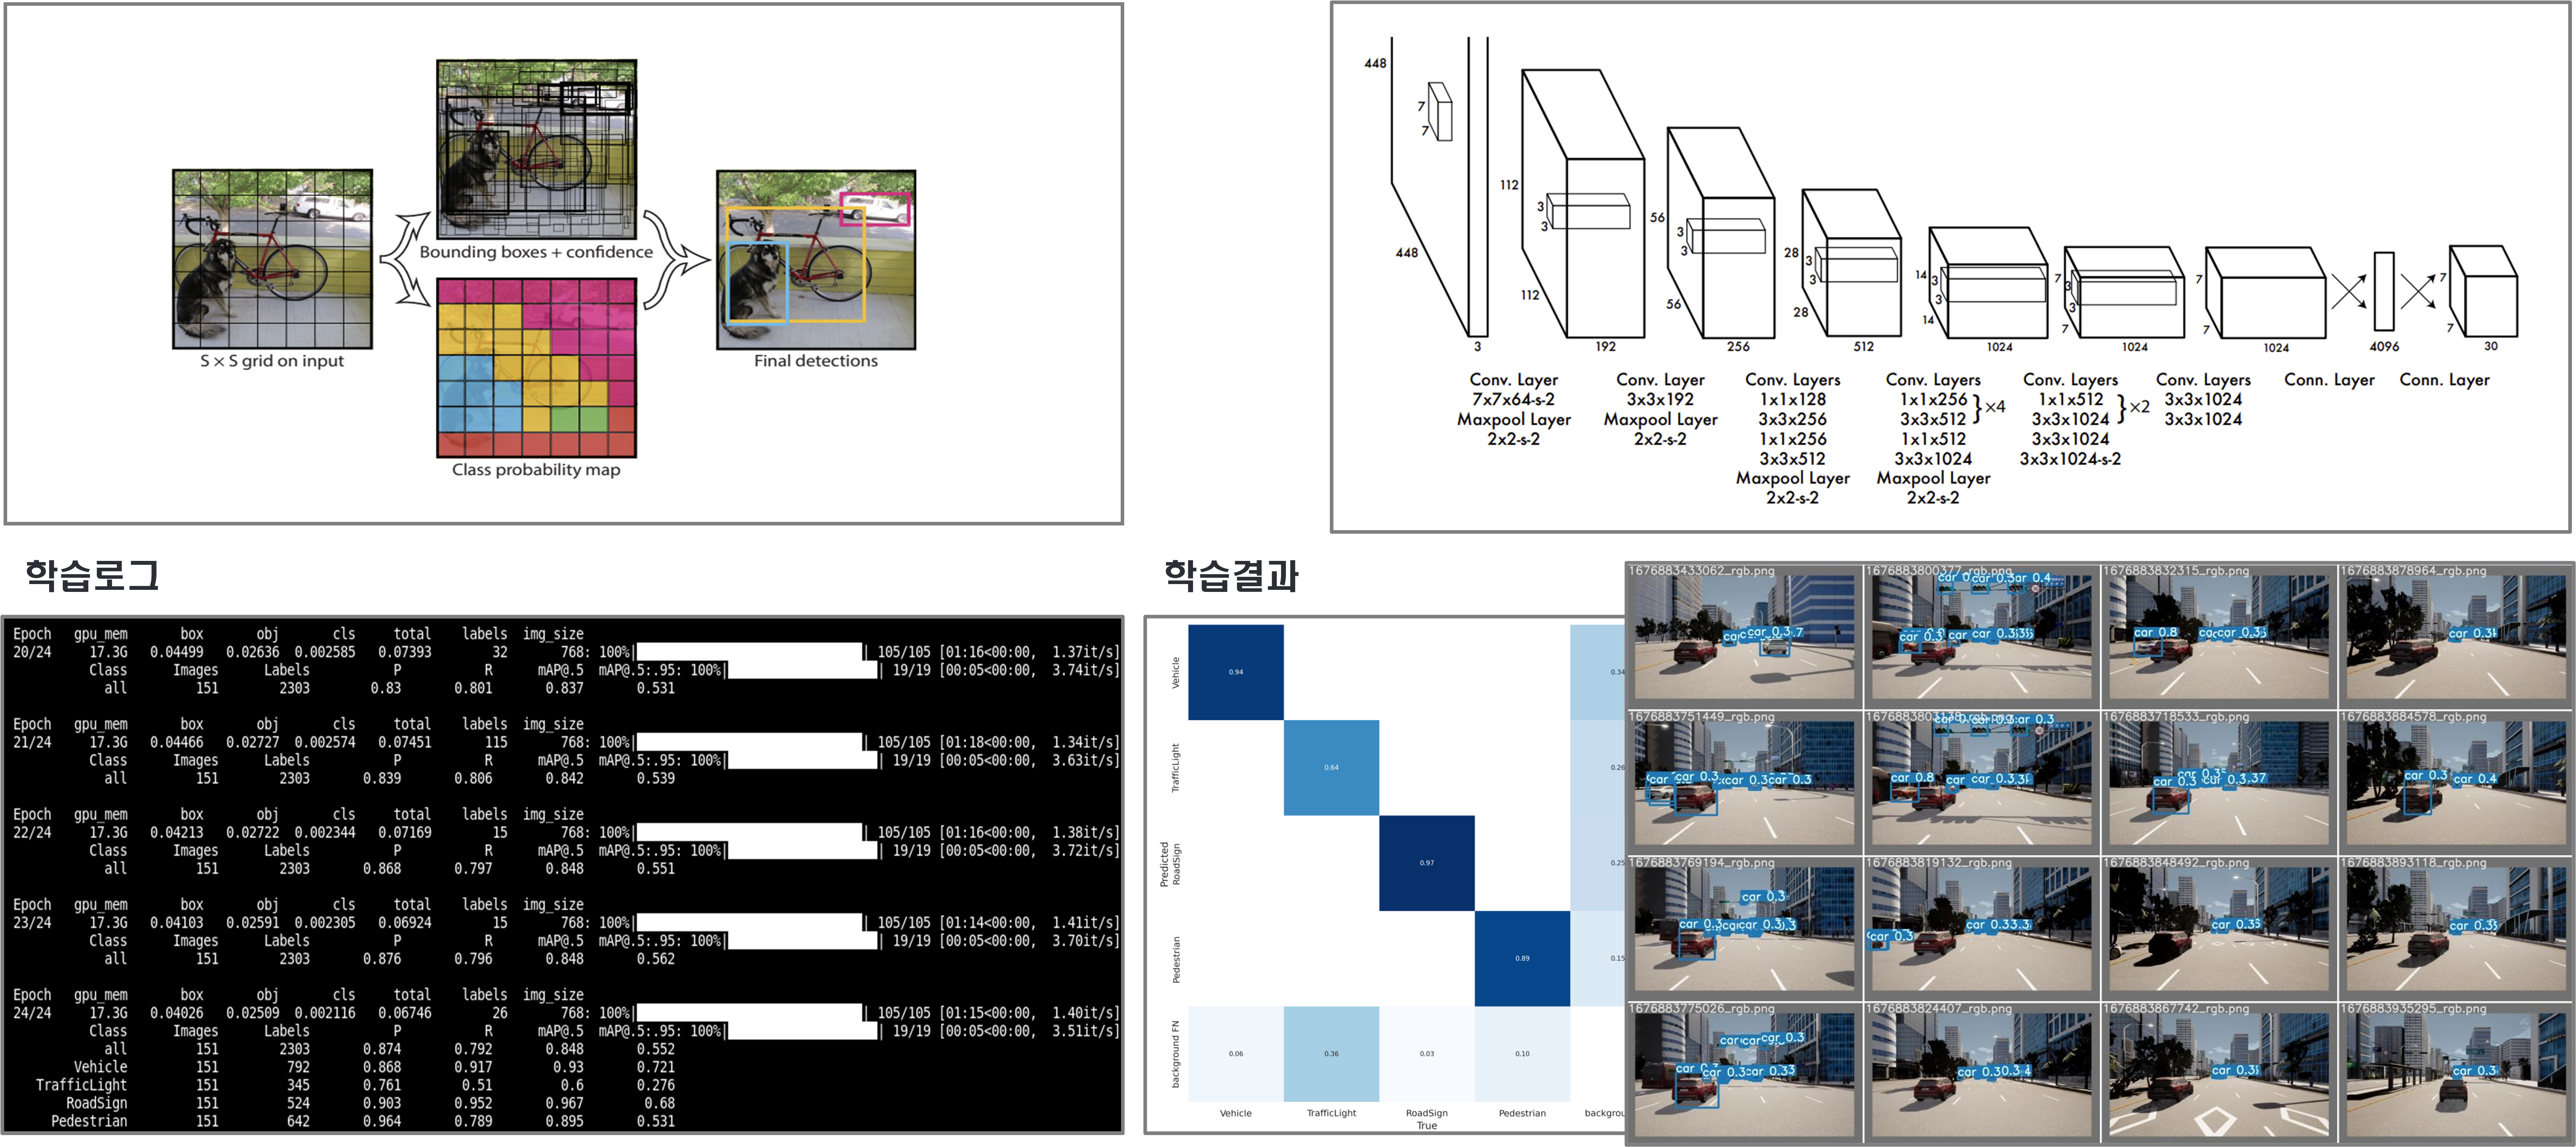
4. 인공지능 모델 개발 > Point Pillars
- 추출된 Data를 기반으로 Cuboid Detection 학습을 실시 함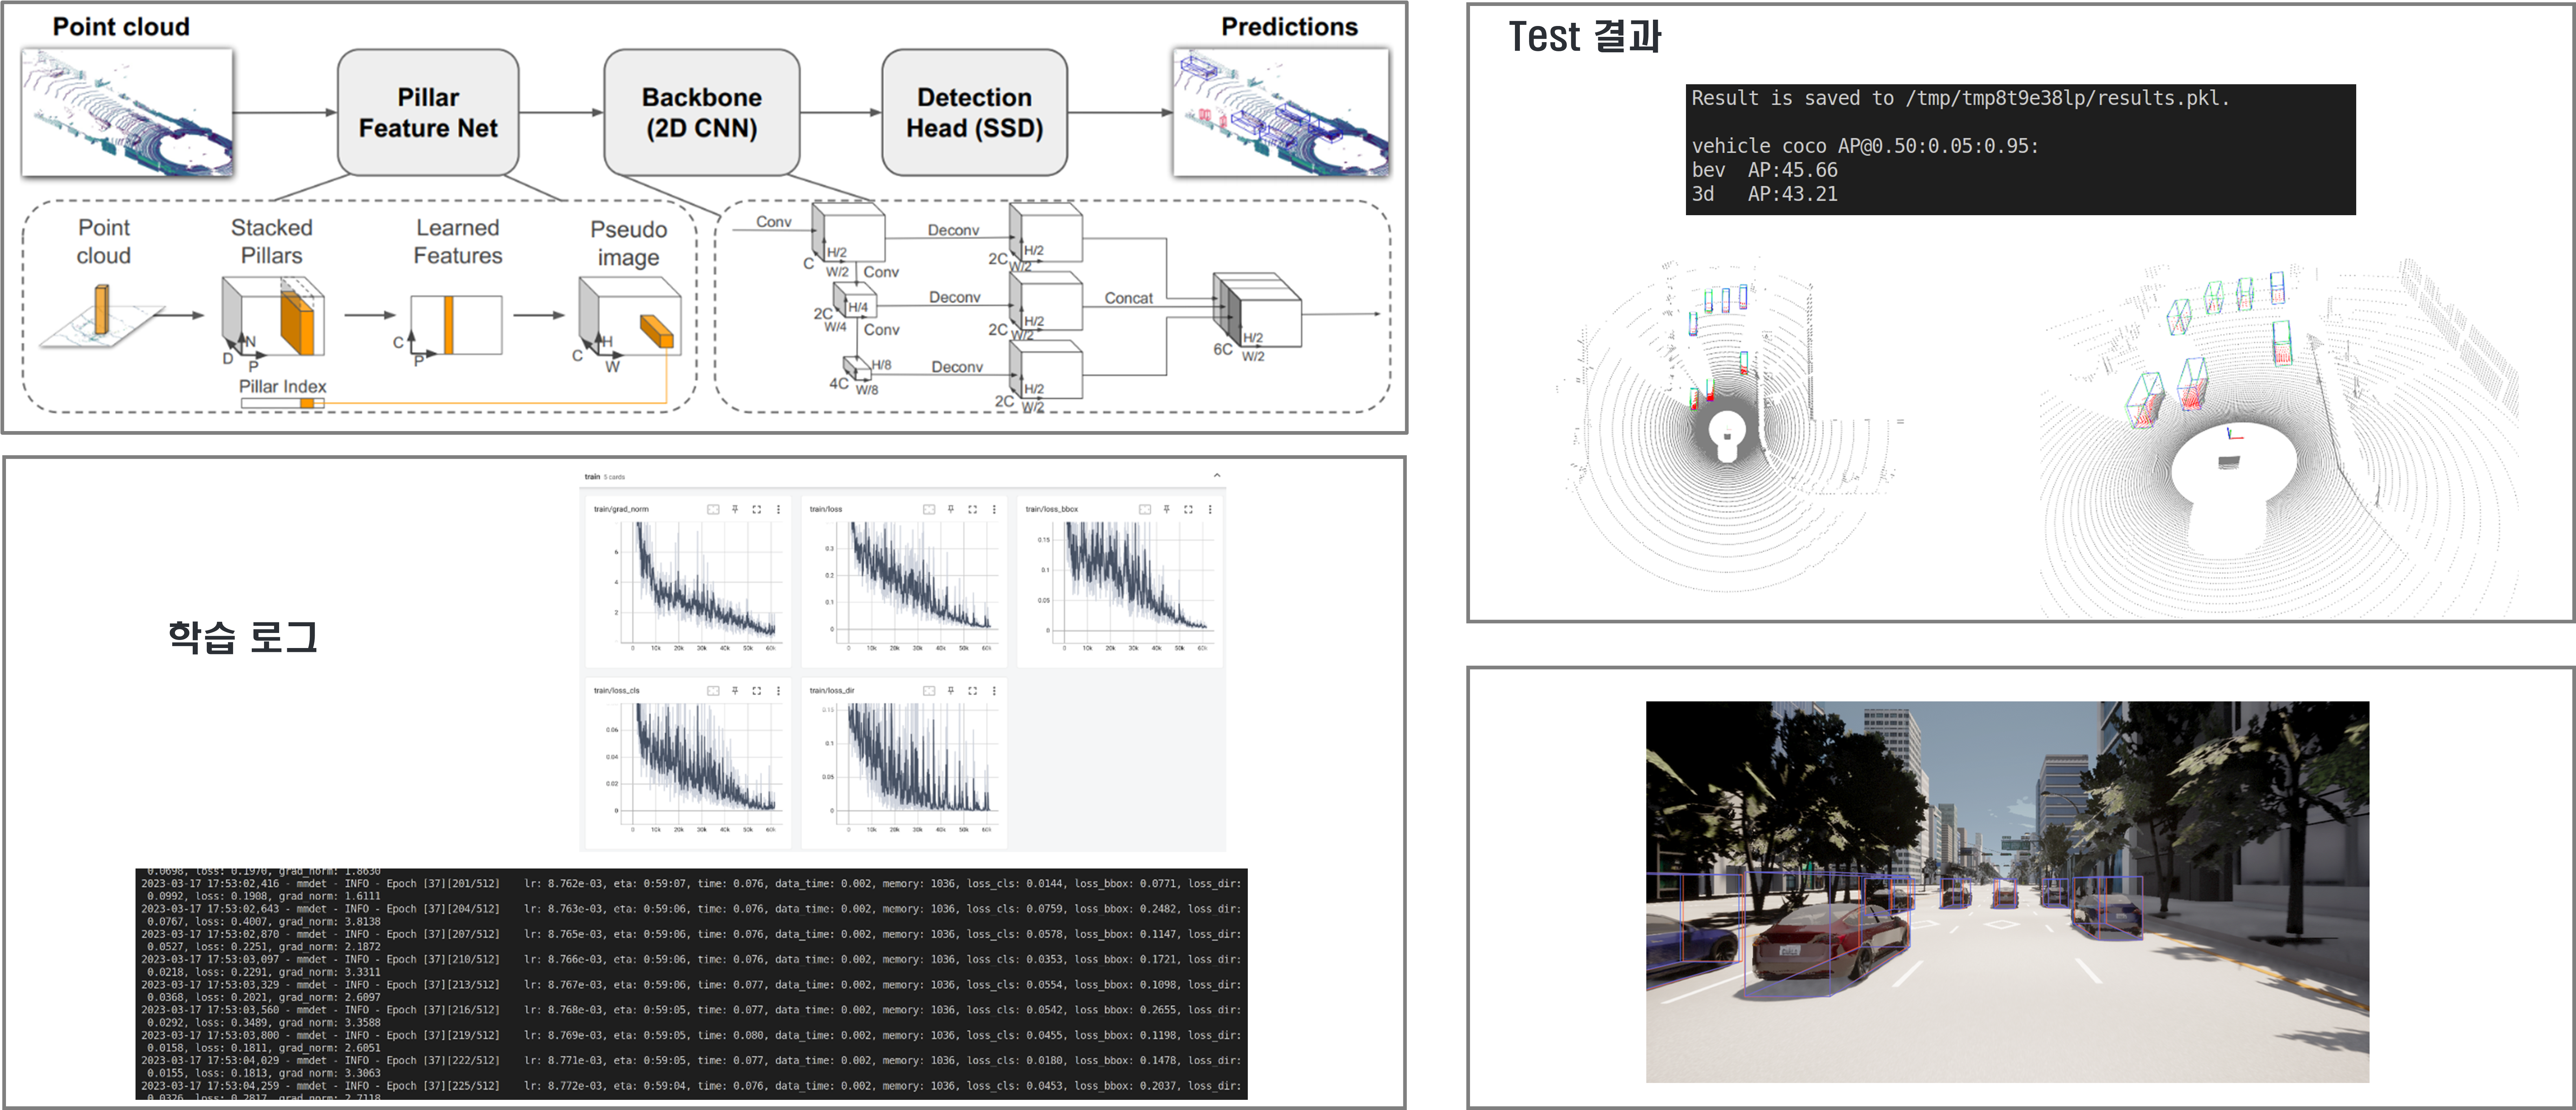
5. 인공지능 모델 개발 > Mask R-CNN
- 추출된 Data를 기반으로 Instance Segmentation 모델 학습을 실시 함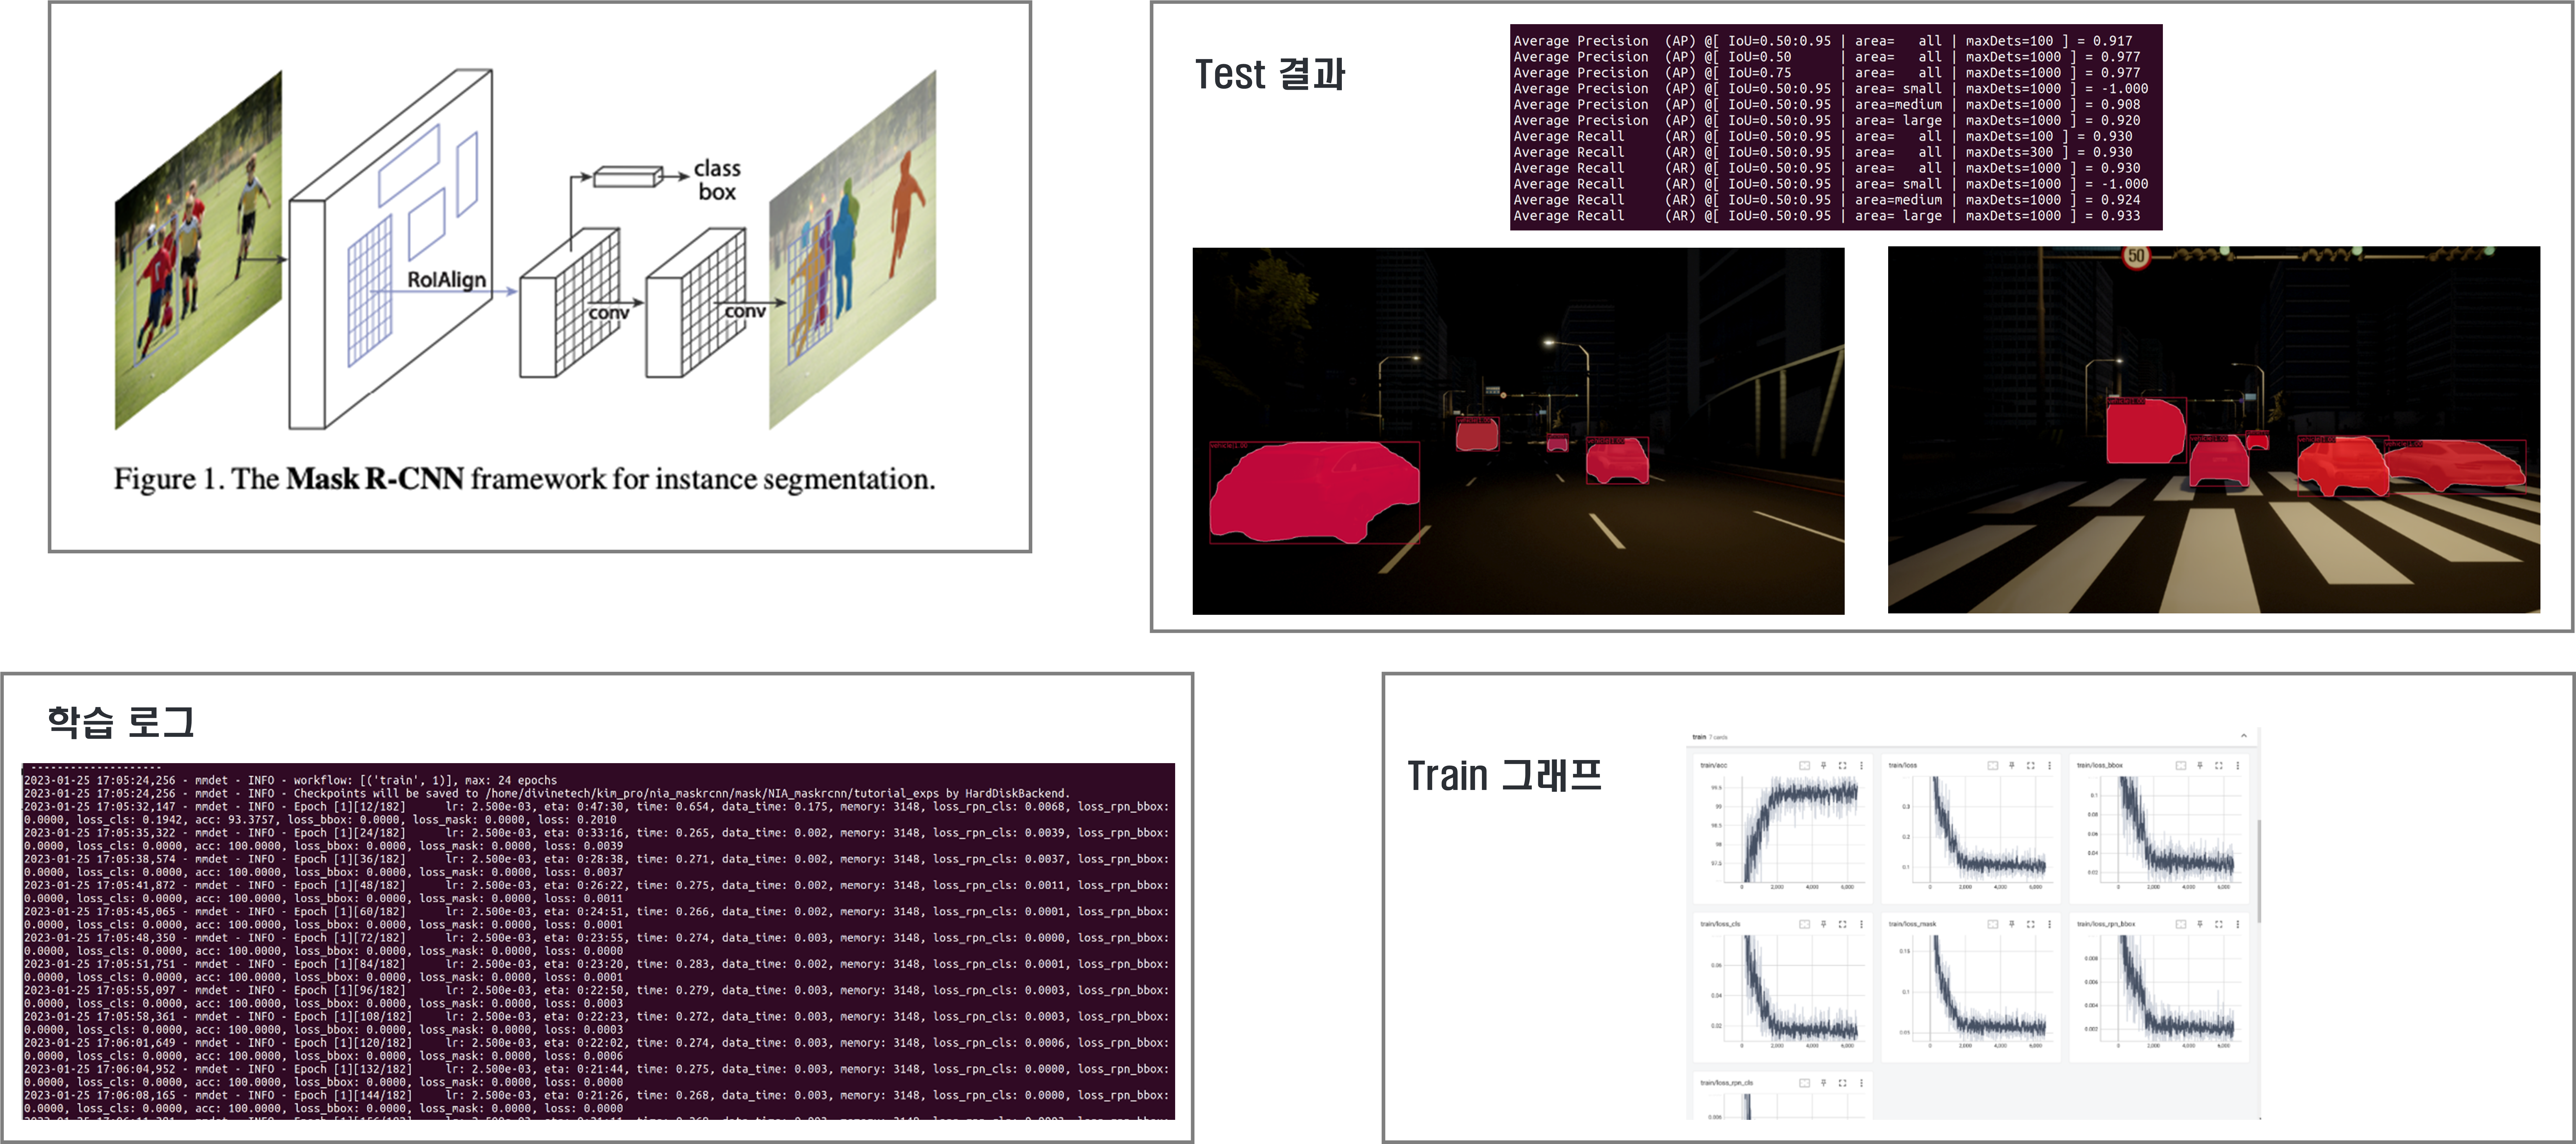
6. 인공지능 모델 개발 > LaneNet
- 추출된 Data를 기반으로 차선 감지 모델 학습을 실시 함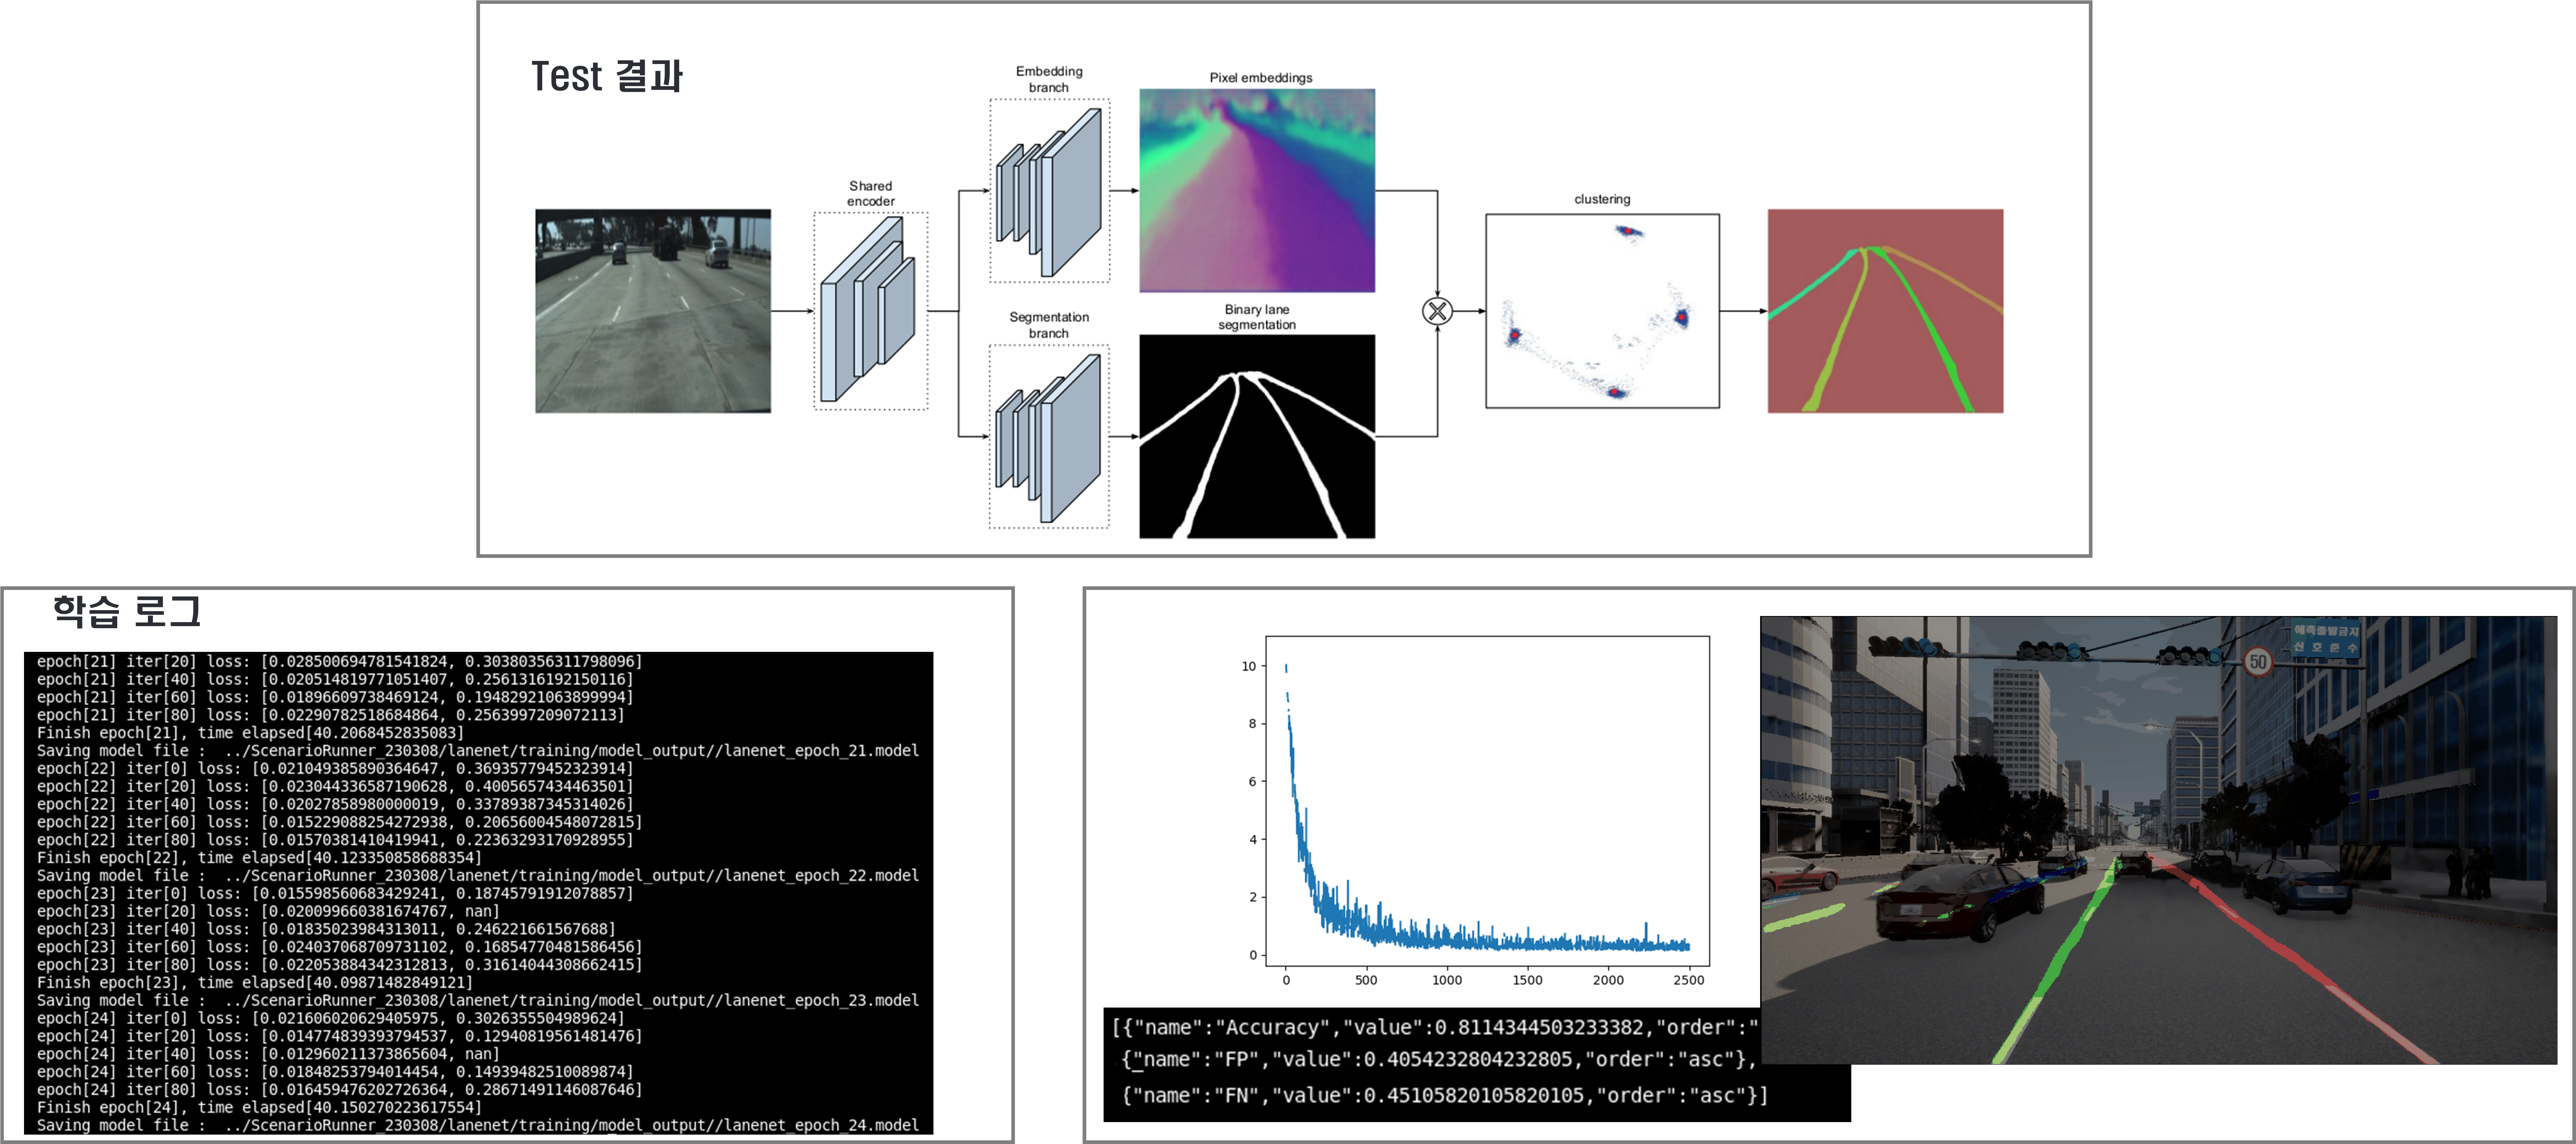
-
설명서 및 활용가이드 다운로드
데이터 설명서 다운로드 구축활용가이드 다운로드※ 본 페이지에 기재된 데이터 정보는 전체 데이터에 대한 정보이며, AI 허브에서는 일부(10%)를 공개하고 있습니다.
전체 데이터 사용은 안심구역(K-ICT 빅데이터센터)에서 이용 가능합니다.데이터 구성 > Training
1. 원천데이터데이터 구성>Training-1.원천데이터 종류 유형 폴더명 설명 제출 수량 포맷 카메라 이미지 Image RGB 주행 상황과 카메라 특성이 반영된
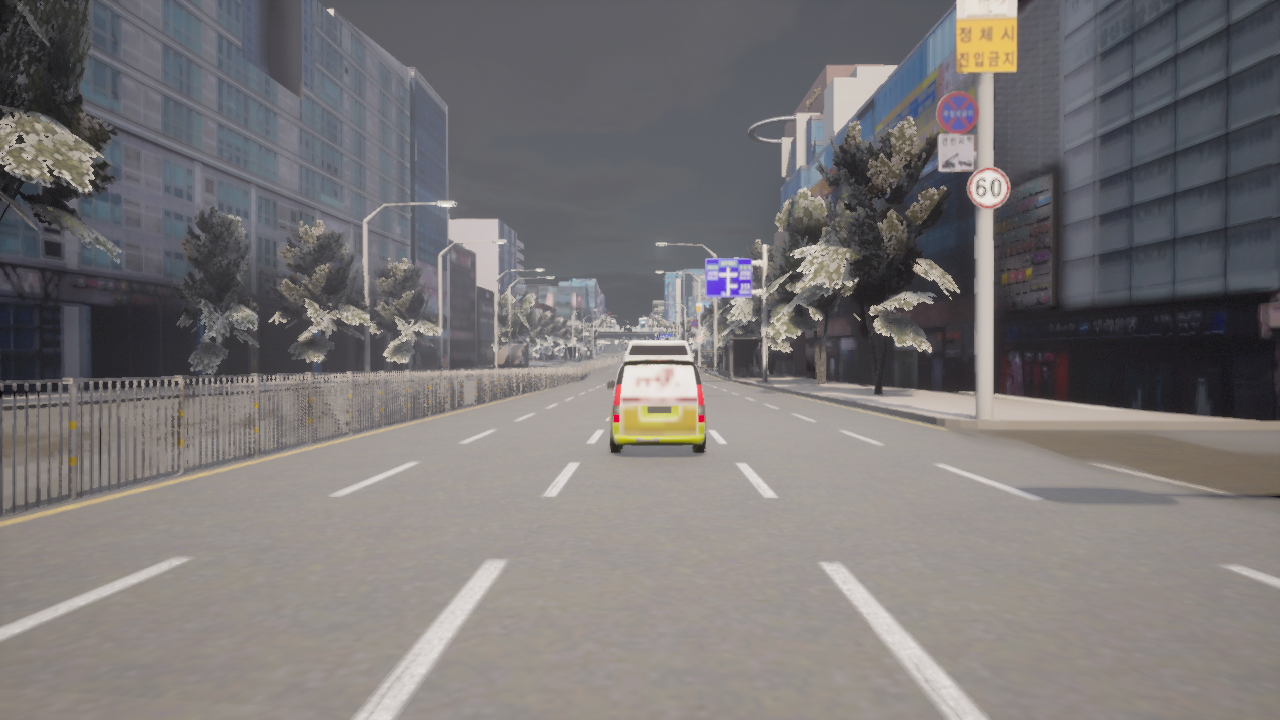
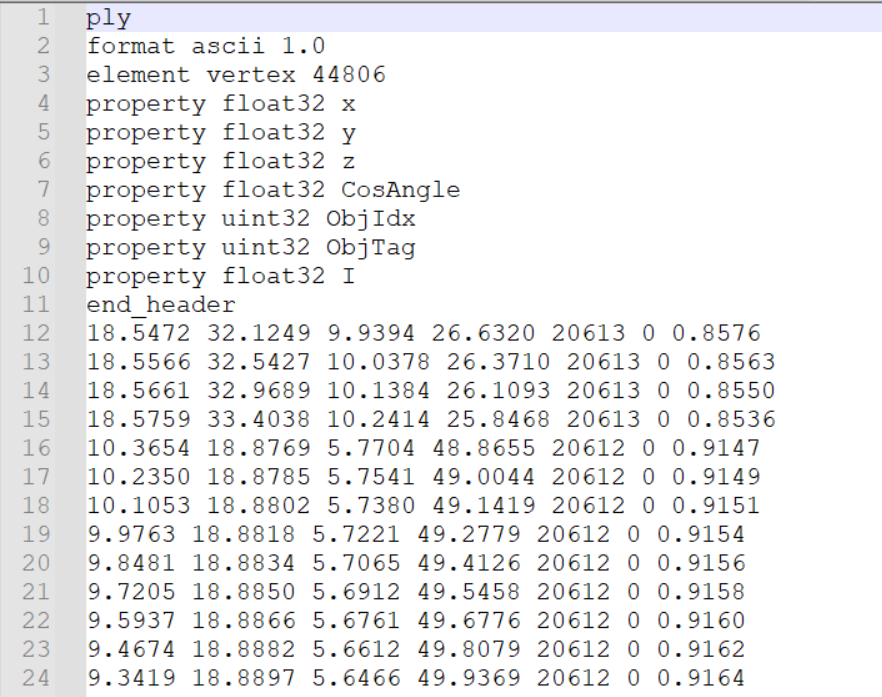
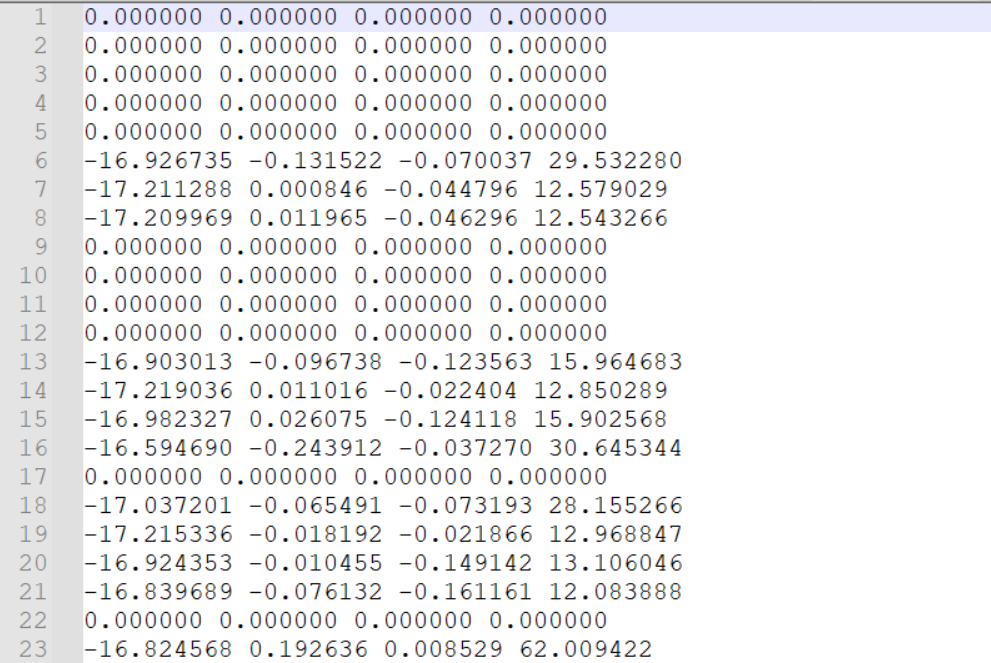
HD급(1,280 X 720) 이상의 카메라 이미지12,209,401 장 PNG 라이다 Point Cloud PCD Lidar 감지 결과에 따른 Point Cloud Data 12,209,401 개 PLY 레이더 Range Doppler Map Radar Radar 감지 결과에 따른 Range Doppler Map 12,209,401 개 TXT 메타파일 - 데이타가 생성된 조건 메타 파일 24,243 개 json
2. 라벨링 데이터라벨링데이터 Training 생성 방법 폴더명 라벨링 데이터 구성 제출 수량 포맷 GT Program 활용 output
json- 메타데이터 : Sensor Calibration, 운행 Log
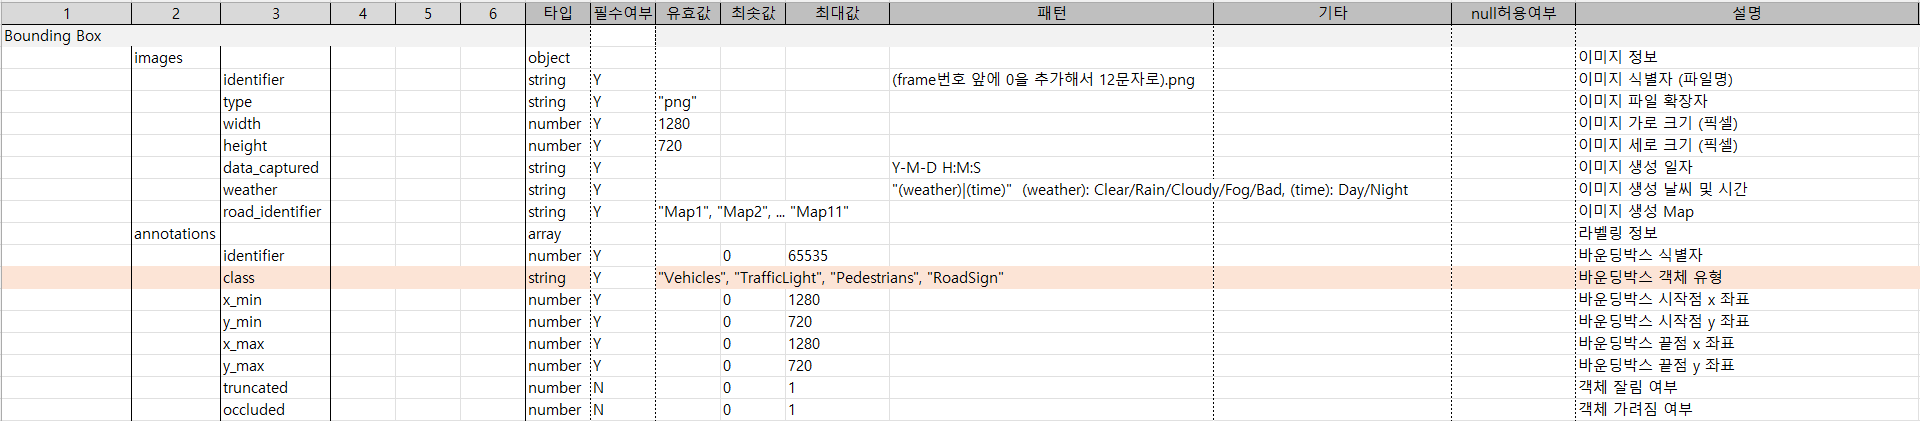
- 2D Bounding Box : 차량, 보행자, 신호등, 도로[표지판
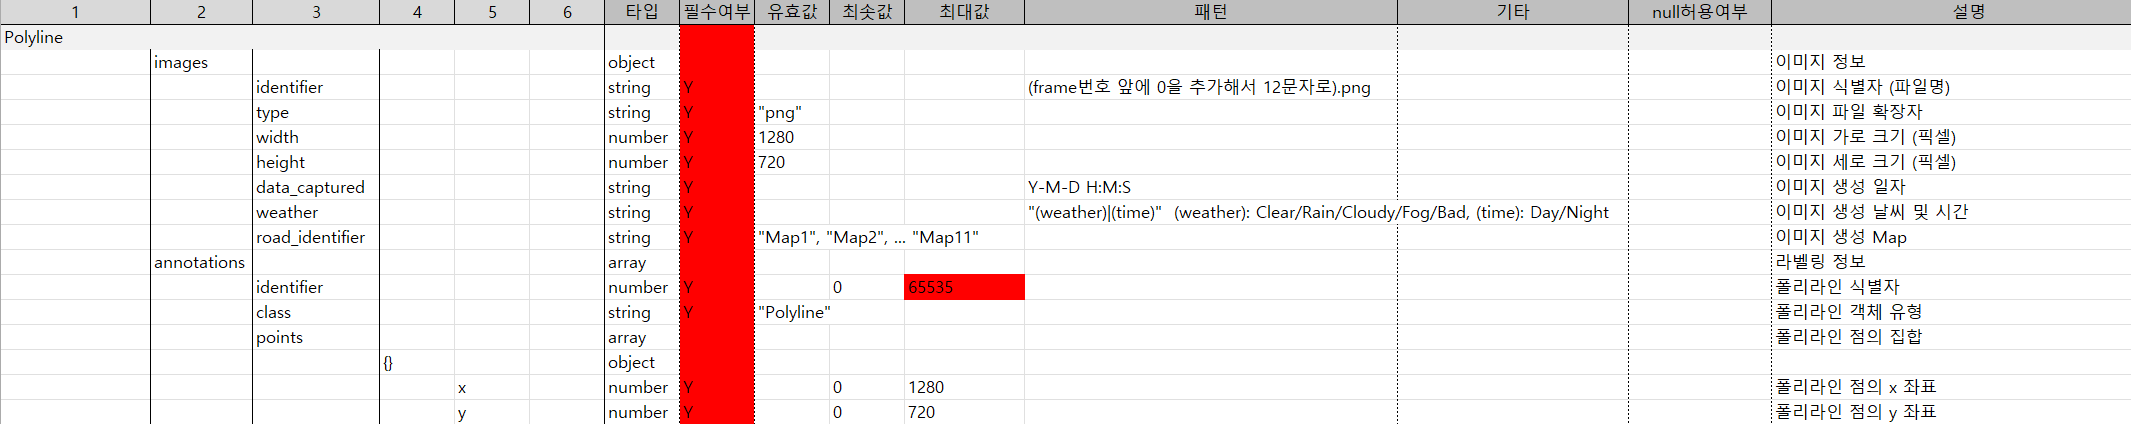
- Polyline : 차선
- Polygon : 차량, 보행자, 신호등, 도로[표지판
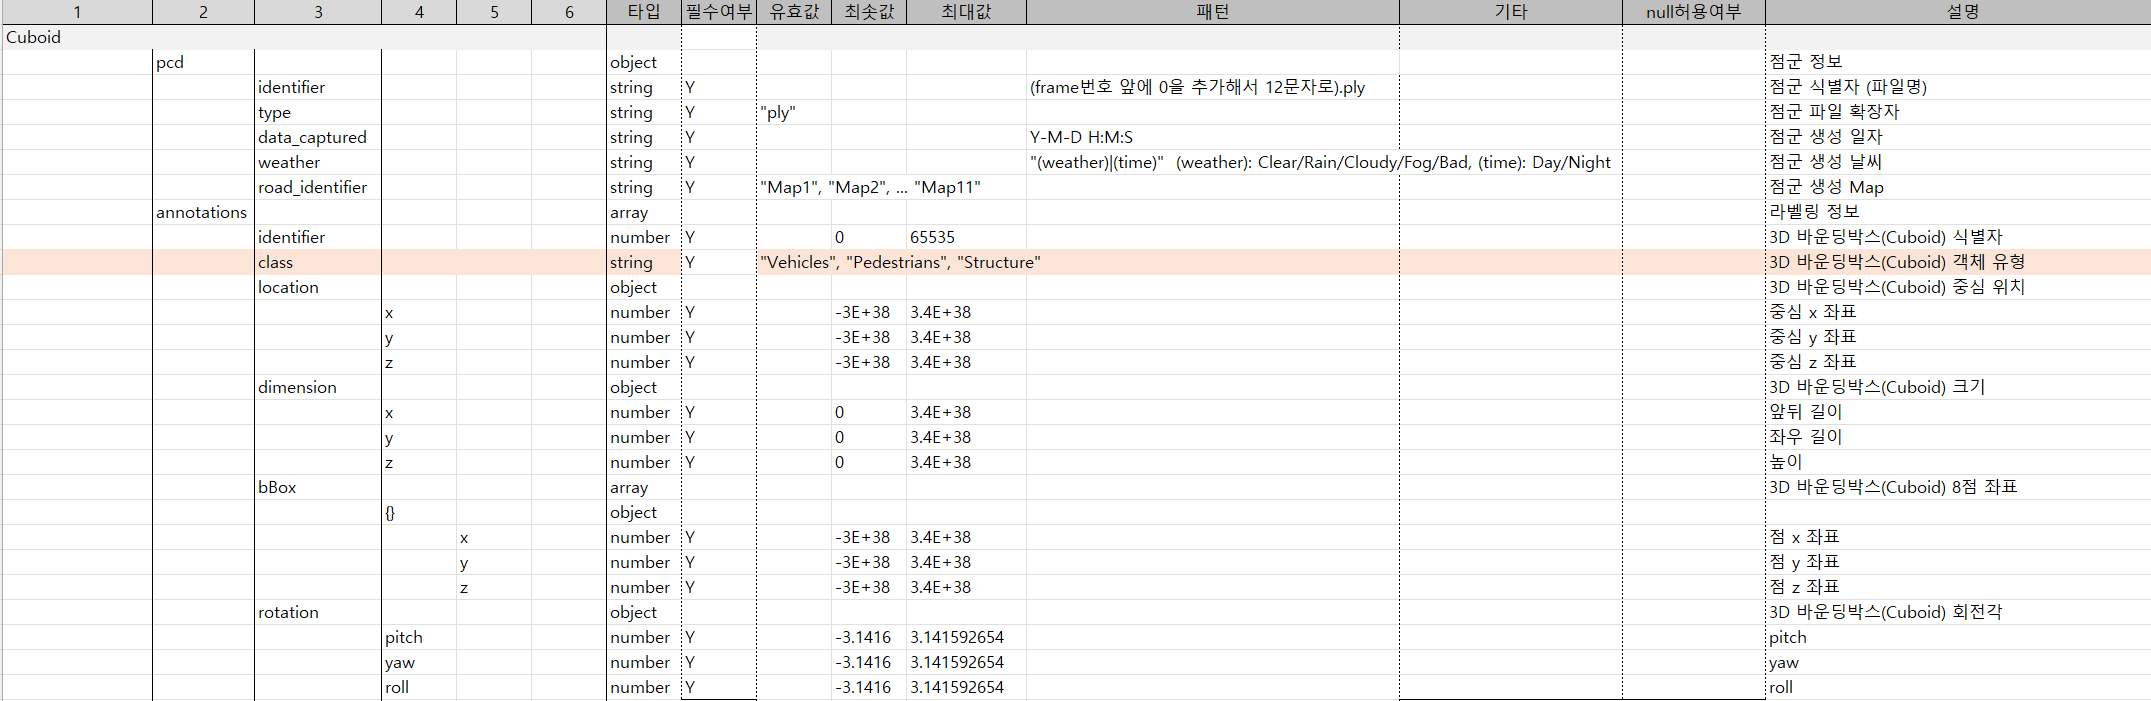
- Cuboid : 차량, 보행자, 구조물
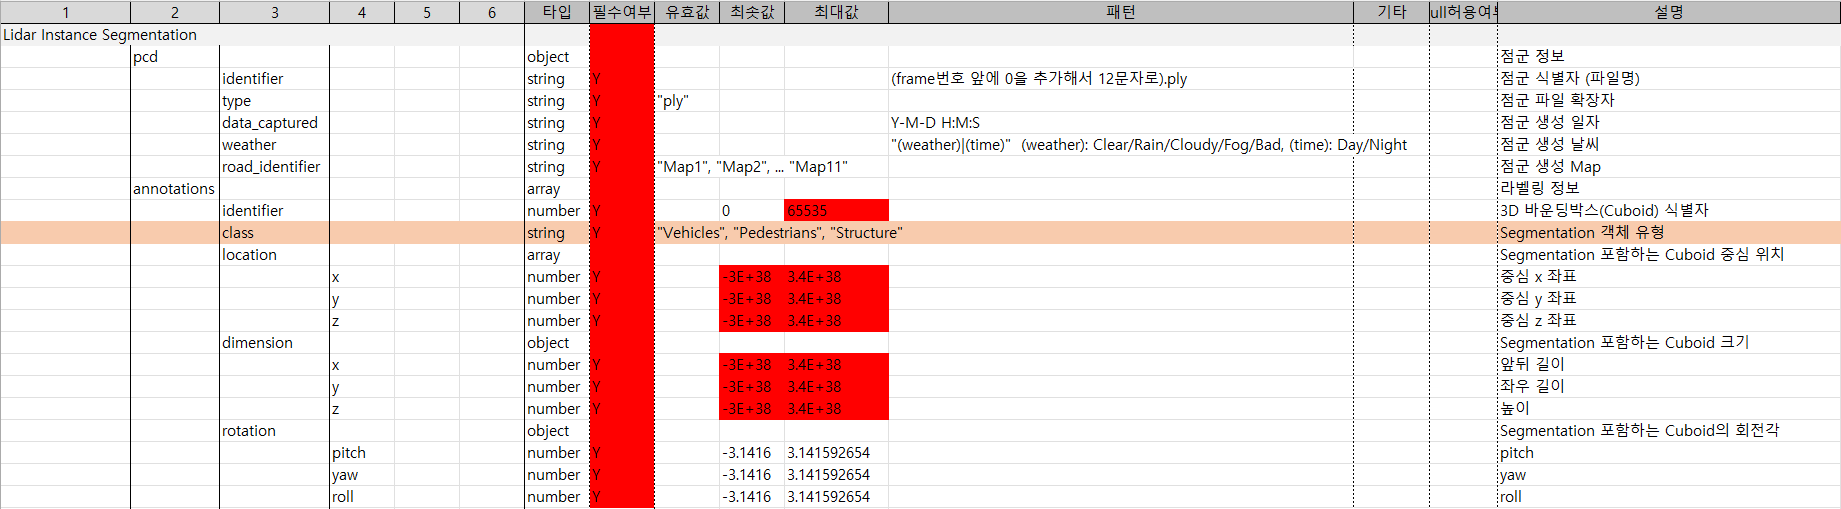
- Lidar Instance Segmentation : 차량, 보행자, 구조물12,209,401 개 json
데이터 구성 > Validation
1. 원천데이터데이터 구성>Validation_1.원천데이터 종류 유형 폴더명 설명 제출 수량 포맷 카메라 이미지 Image RGB 주행 상황과 카메라 특성이 반영된
HD급(1,280 X 720) 이상의 카메라 이미지1,503,043 장 PNG 라이다 Point Cloud PCD Lidar 감지 결과에 따른 Point Cloud Data 1,503,043 개 PLY 레이더 Range Doppler Map Radar Radar 감지 결과에 따른 Range Doppler Map 1,503,043 개 TXT 메타파일 - 데이타가 생성된 조건 메타 파일 2,977 개 json
2. 라벨링 데이터라벨링데이터 Validation 생성 방법 폴더명 라벨링 데이터 구성 제출 수량 포맷 GT Program 활용 output
json- 메타데이터 : Sensor Calibration, 운행 Log
- 2D Bounding Box : 차량, 보행자, 신호등, 도로[표지판
- Polyline : 차선
- Polygon : 차량, 보행자, 신호등, 도로[표지판
- Cuboid : 차량, 보행자, 구조물
- Lidar Instance Segmentation : 차량, 보행자, 구조물1,503,043 개 json
데이터 구성 > Test
*Test 데이터는 AI허브에 공개되지 않습니다
1. 원천데이터데이터 구성>Test_1.원천데이터 종류 유형 폴더명 설명 제출 수량 포맷 카메라 이미지 Image RGB 주행 상황과 카메라 특성이 반영된
HD급(1,280 X 720) 이상의 카메라 이미지1,576,031장 PNG 라이다 Point Cloud PCD Lidar 감지 결과에 따른 Point Cloud Data 1,576,031개 PLY 레이더 Range Doppler Map Radar Radar 감지 결과에 따른 Range Doppler Map 1,576,031개 TXT 메타파일 - 데이타가 생성된 조건 메타 파일 3,111개 json 2. 라벨링 데이터
라벨링데이터 Test 생성 방법 폴더명 라벨링 데이터 구성 제출 수량 포맷 GT Program 활용 output
json- 메타데이터 : Sensor Calibration, 운행 Log
- 2D Bounding Box : 차량, 보행자, 신호등, 도로[표지판
- Polyline : 차선
- Polygon : 차량, 보행자, 신호등, 도로[표지판
- Cuboid : 차량, 보행자, 구조물
- Lidar Instance Segmentation : 차량, 보행자, 구조물1,576,031 개 json
카메라 이미지 예시 (첨부 : 000000074995.png)
라이다 데이터 예시 (첨부 : 000000074995.ply)
Radar 데이터 예시 (첨부 : 000000074995.txt)
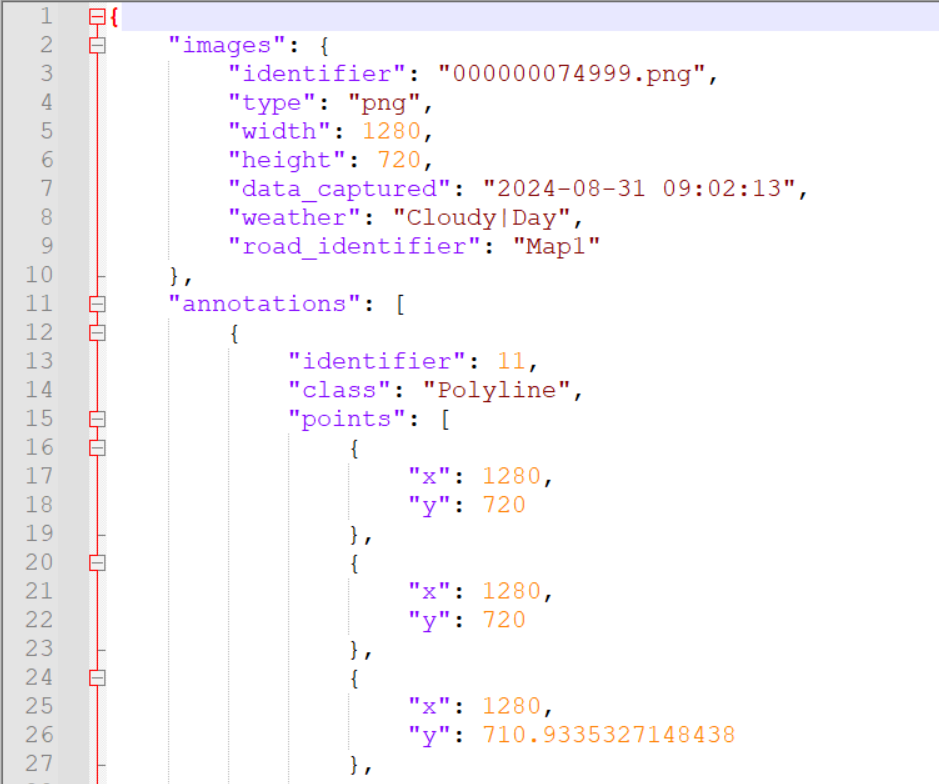
라벨링 데이터(어노테이션) 포맷
(엑셀 원본 첨부 참조 : 6.[2-042-166]고신뢰성 물리 기반 가상환경을 이용한 자율주행차 데이터_구문검사규칙)
1) 메타데이터
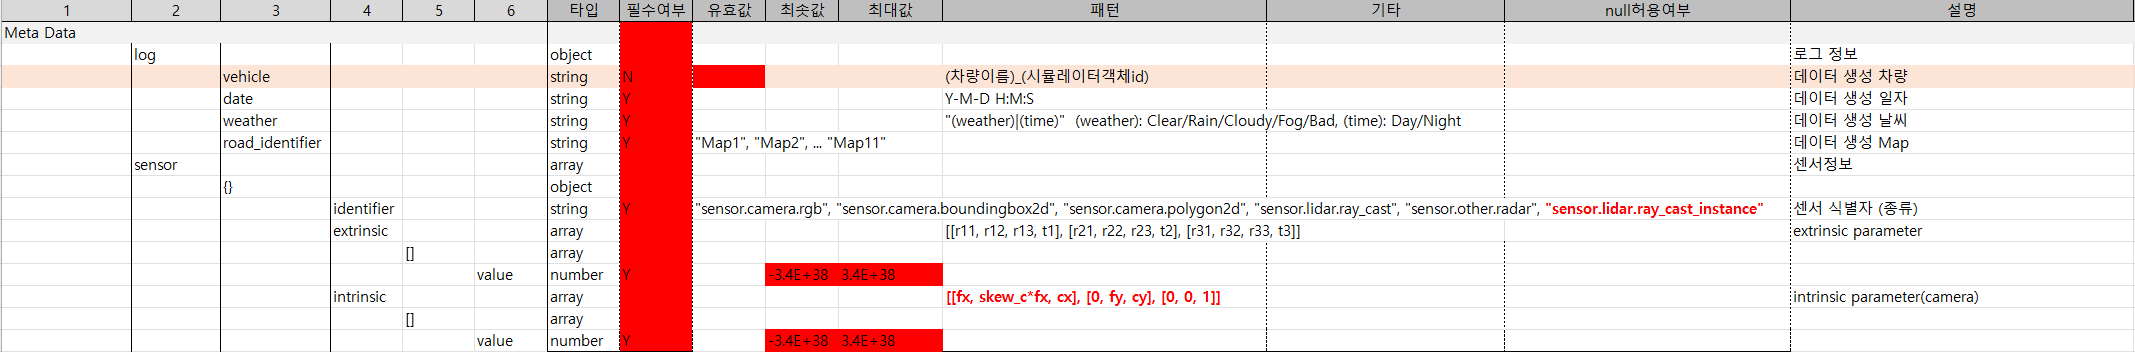
2) 바운딩 박스
3) 라이다세그멘테이션
4) 큐보이드
5) 폴리라인
6) 폴리곤
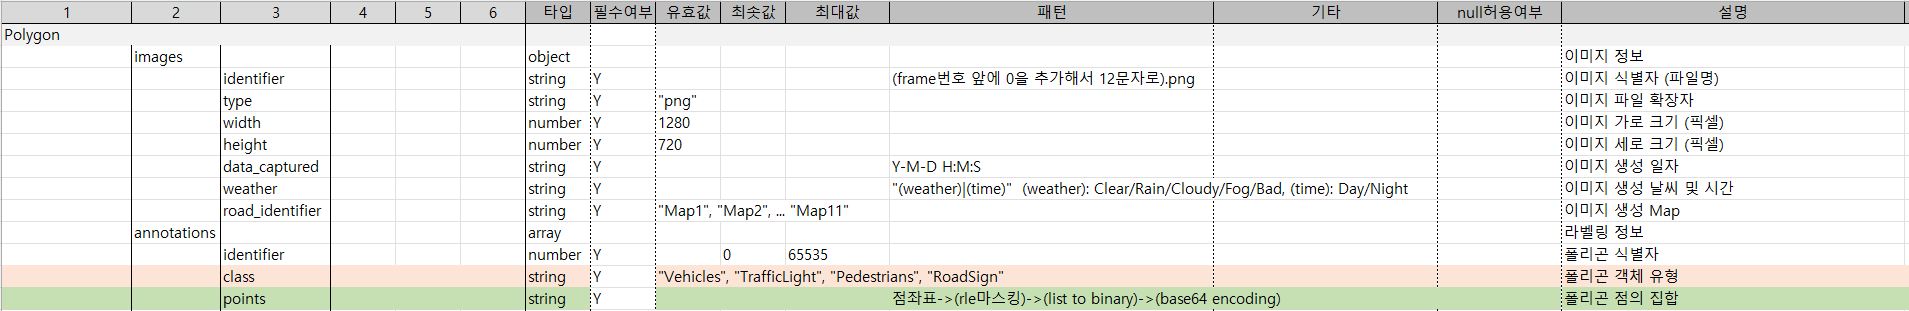
라벨링 데이터 json 파일 예시
1) boundingbox 2D (첨부 : 000000074995.json )
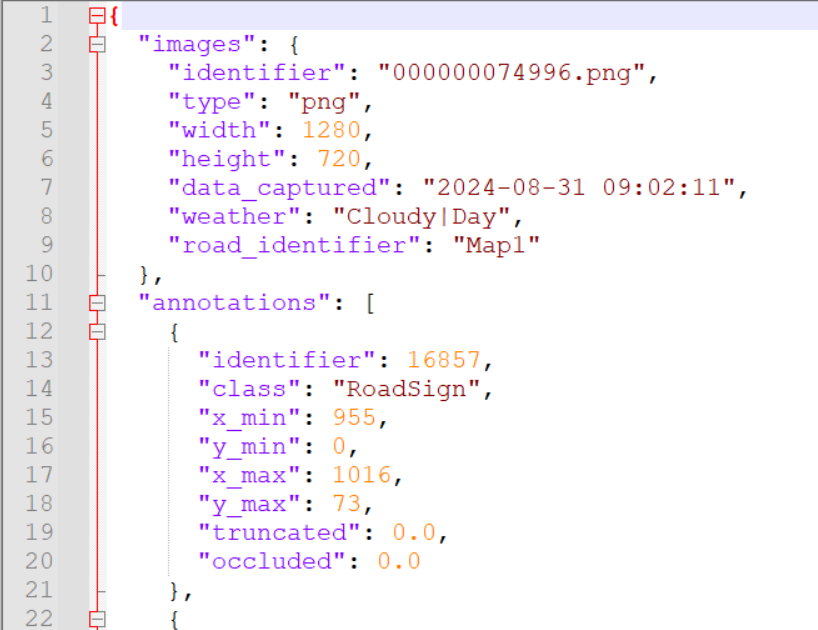
2) Cuboid (첨부 : 000000074996.json )
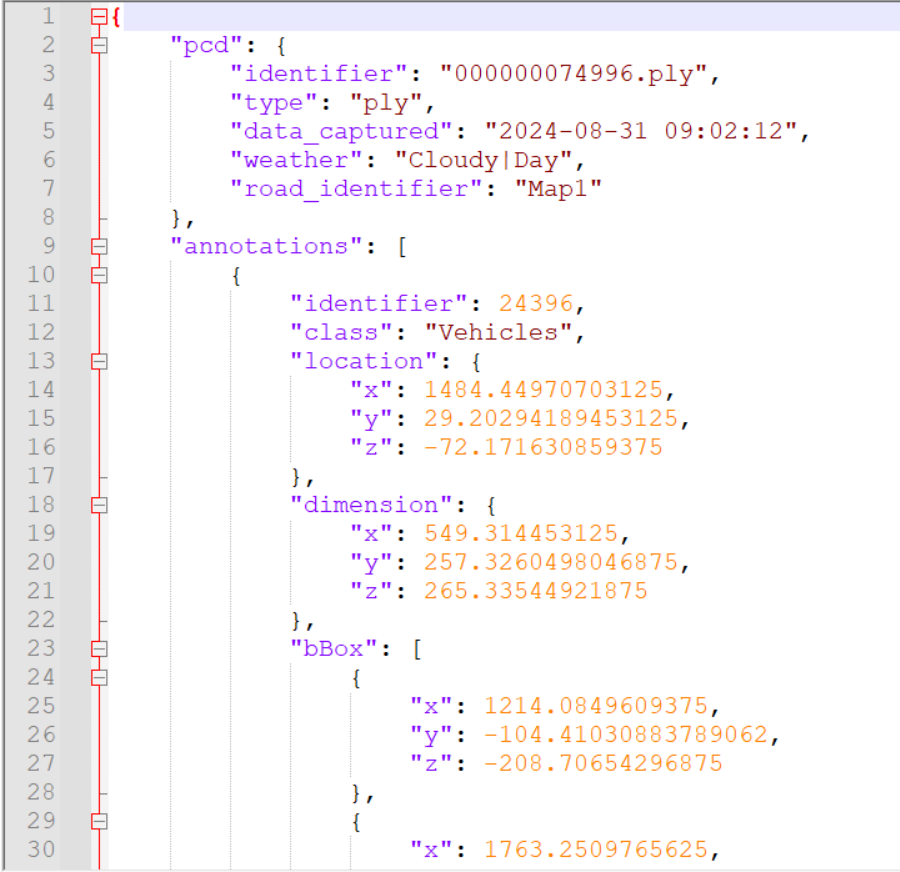
3) LidarInstanceSegment (첨부 : 000000074997.json )
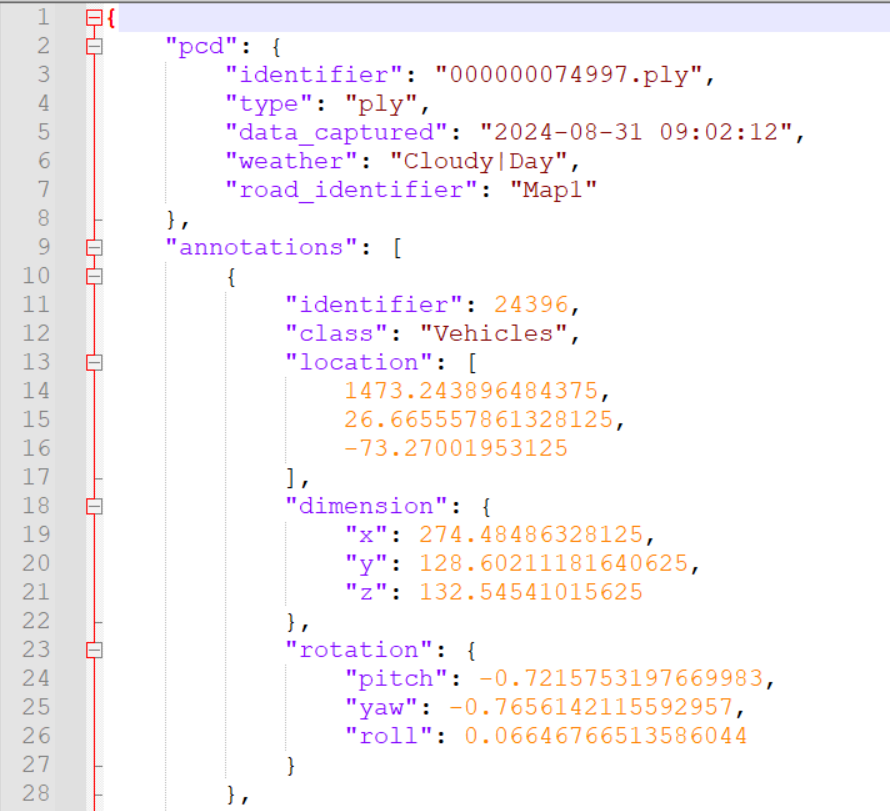
4) polygon (첨부 : 000000074998.json )
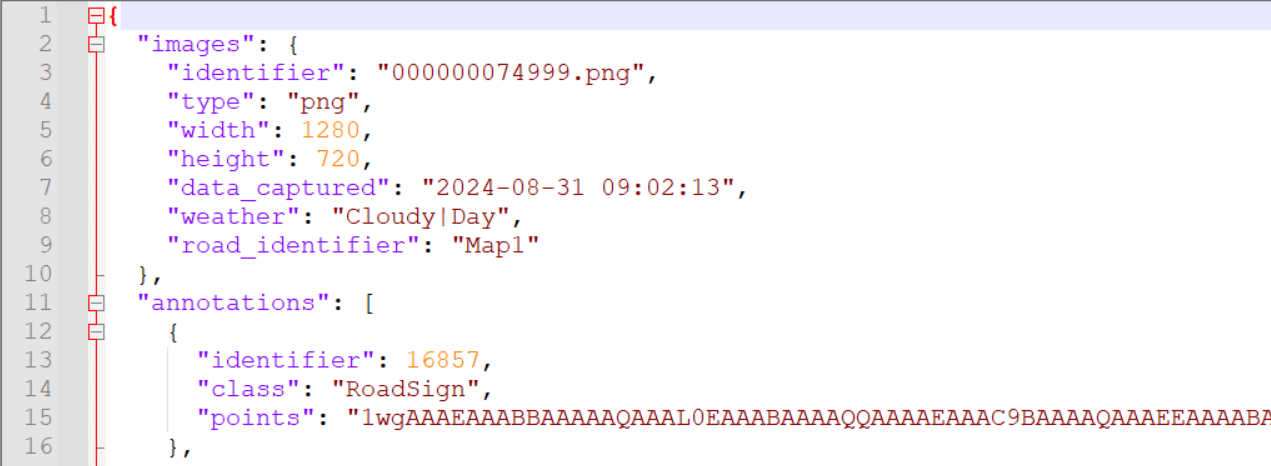
5) Polyline (첨부 : 000000074999.json )
-
데이터셋 구축 담당자
수행기관(주관) : ㈜디바인테크놀로지
수행기관(주관) 책임자명 전화번호 대표이메일 담당업무 김종건 02-6949-1069 jkkim@divinetech.kr 시뮬레이션 데이터 생성 및 시각화 도구 개발 수행기관(참여)
수행기관(참여) 기관명 담당업무 ㈜세종플랫폼 가상환경 3D환경 구축, 크라우드워커 관리, 물성치 입력 데이터 관련 문의처
데이터 관련 문의처 담당자명 전화번호 이메일 김종건 02-6949-1069 jkkim@divinetech.kr
-
인터넷과 물리적으로 분리된 온라인·오프라인 공간으로 의료 데이터를 포함하여 보안 조치가 요구되는 데이터를 다운로드 없이 접근하고 분석 가능
* 온라인 안심존 : 보안이 보장된 온라인 네트워크를 통해 집, 연구실, 사무실 등 어디서나 접속하여 데이터에 접근하고 분석
* 오프라인 안심존 : 추가적인 보안이 필요한 데이터를 대상으로 지정된 물리적 공간에서만 접속하여 데이터에 접근하고 분석 -
- AI 허브 접속
신청자 - 안심존
사용신청신청자신청서류 제출* - 심사구축기관
- 승인구축기관
- 데이터 분석 활용신청자
- 분석모델반출신청자
- AI 허브 접속
-
1. 기관생명윤리위원회(IRB) 심의 결과 통지서 [IRB 알아보기] [공용IRB 심의신청 가이드라인]
2. 기관생명윤리위원회(IRB) 승인된 연구계획서
3. 신청자 소속 증빙 서류 (재직증명서, 재학증명서, 근로계약서 등 택1)
4. 안심존 이용 신청서 [다운로드]
5. 보안서약서 [다운로드]
※ 상기 신청서 및 첨부 서류를 완비한 후 신청을 진행하셔야 정상적으로 절차가 이루어집니다. -
신청 및 이용관련 문의는 safezone1@aihub.kr 또는 02-525-7708, 7709로 문의
데이터셋 다운로드 승인이 완료 된 후 API 다운로드 서비스를 이용하실 수 있습니다.
API 다운로드 파일은 분할 압축되어 다운로드 됩니다. 분할 압축 해제를 위해서는 분할 압축 파일들의 병합이 필요하며 리눅스 명령어 사용이 필요합니다.
리눅스 OS 계열에서 다운로드 받으시길 권장하며 윈도우에서 파일 다운로드 시 wsl(리눅스용 윈도우 하위 시스템) 설치가 필요합니다.
※ 파일 병합 리눅스 명령어
find "폴더경로" -name "파일명.zip.part*" -print0 | sort -zt'.' -k2V | xargs -0 cat > "파일명.zip"
- 해당 명령어 실행 시, 실행 경로 위치에 병합 압축 파일이 생성됩니다.
- 병합된 파일 용량이 0일 경우, 제대로 병합이 되지 않은 상태이니 "폴더경로"가 제대로 입력되었는지 확인 부탁드립니다.
※ 데이터셋 소개 페이지에서 다운로드 버튼 클릭하여 승인이 필요합니다.
오프라인 데이터 이용 안내
본 데이터는 K-ICT 빅데이터센터에서도 이용하실 수 있습니다.
다양한 데이터(미개방 데이터 포함)를 분석할 수 있는 오프라인 분석공간을 제공하고 있습니다.
데이터 안심구역 이용절차 및 신청은 K-ICT빅데이터센터 홈페이지를 참고하시기 바랍니다.
국방데이터 개방 안내
본 데이터는 국방데이터로 군사 보안에 따라 AI허브에서 데이터를 제공하지 않으며,
군 담당자를 통한 별도의 사용 신청이 필요합니다.
-
인터넷과 물리적으로 분리된 온라인·오프라인 공간으로 의료 데이터를 포함하여 보안 조치가 요구되는 데이터를 다운로드 없이 접근하고 분석 가능
* 온라인 안심존 : 보안이 보장된 온라인 네트워크를 통해 집, 연구실, 사무실 등 어디서나 접속하여 데이터에 접근하고 분석
* 오프라인 안심존 : 추가적인 보안이 필요한 데이터를 대상으로 지정된 물리적 공간에서만 접속하여 데이터에 접근하고 분석 -
- AI 허브 접속
신청자 - 안심존
사용신청신청자신청서류 제출* - 심사구축기관
- 승인구축기관
- 데이터 분석 활용신청자
- 분석모델반출신청자
- AI 허브 접속
-
1. 기관생명윤리위원회(IRB) 심의 결과 통지서 [IRB 알아보기] [공용IRB 심의신청 가이드라인]
2. 기관생명윤리위원회(IRB) 승인된 연구계획서
3. 신청자 소속 증빙 서류 (재직증명서, 재학증명서, 근로계약서 등 택1)
4. 안심존 이용 신청서 [다운로드]
5. 보안서약서 [다운로드]
※ 상기 신청서 및 첨부 서류를 완비한 후 신청을 진행하셔야 정상적으로 절차가 이루어집니다. -
신청 및 이용관련 문의는 safezone1@aihub.kr 또는 02-525-7708, 7709로 문의